外部设备
外部设备是指 AGV 通行路径上需要被 RCS 联动控制的受控设备,例如自动门、风淋门、电梯等。当机器人需要经过这些设备时,RCS 会根据通行点的配置自动开启设备,并在机器人通过后释放设备,从而实现机器人与外部设备的协同通行。
每个外部设备都需要绑定一个物设备(来自物联网的设备管理),通过物设备完成与现场硬件的指令下发和状态采集。不同类型的外部设备绑定的物设备模型不同。
下面分别介绍门、风淋门和电梯的使用方法。
门
门用于控制 AGV 通过自动门、卷帘门等单道通行设备。机器人接近门位置时,RCS 自动开门;机器人通过并离开门位置一定距离后,RCS 自动关门(释放)。
门列表展示了所有已配置的门,包括名称、物设备、地图名称、提前开门距离等信息。点击「新建门」可创建门,点击每行的「操作」可对该门进行编辑或删除。
创建门
在门列表点击「新建门」,弹出编辑窗口。窗口左侧为地图(选择所属地图后显示),右侧为表单。
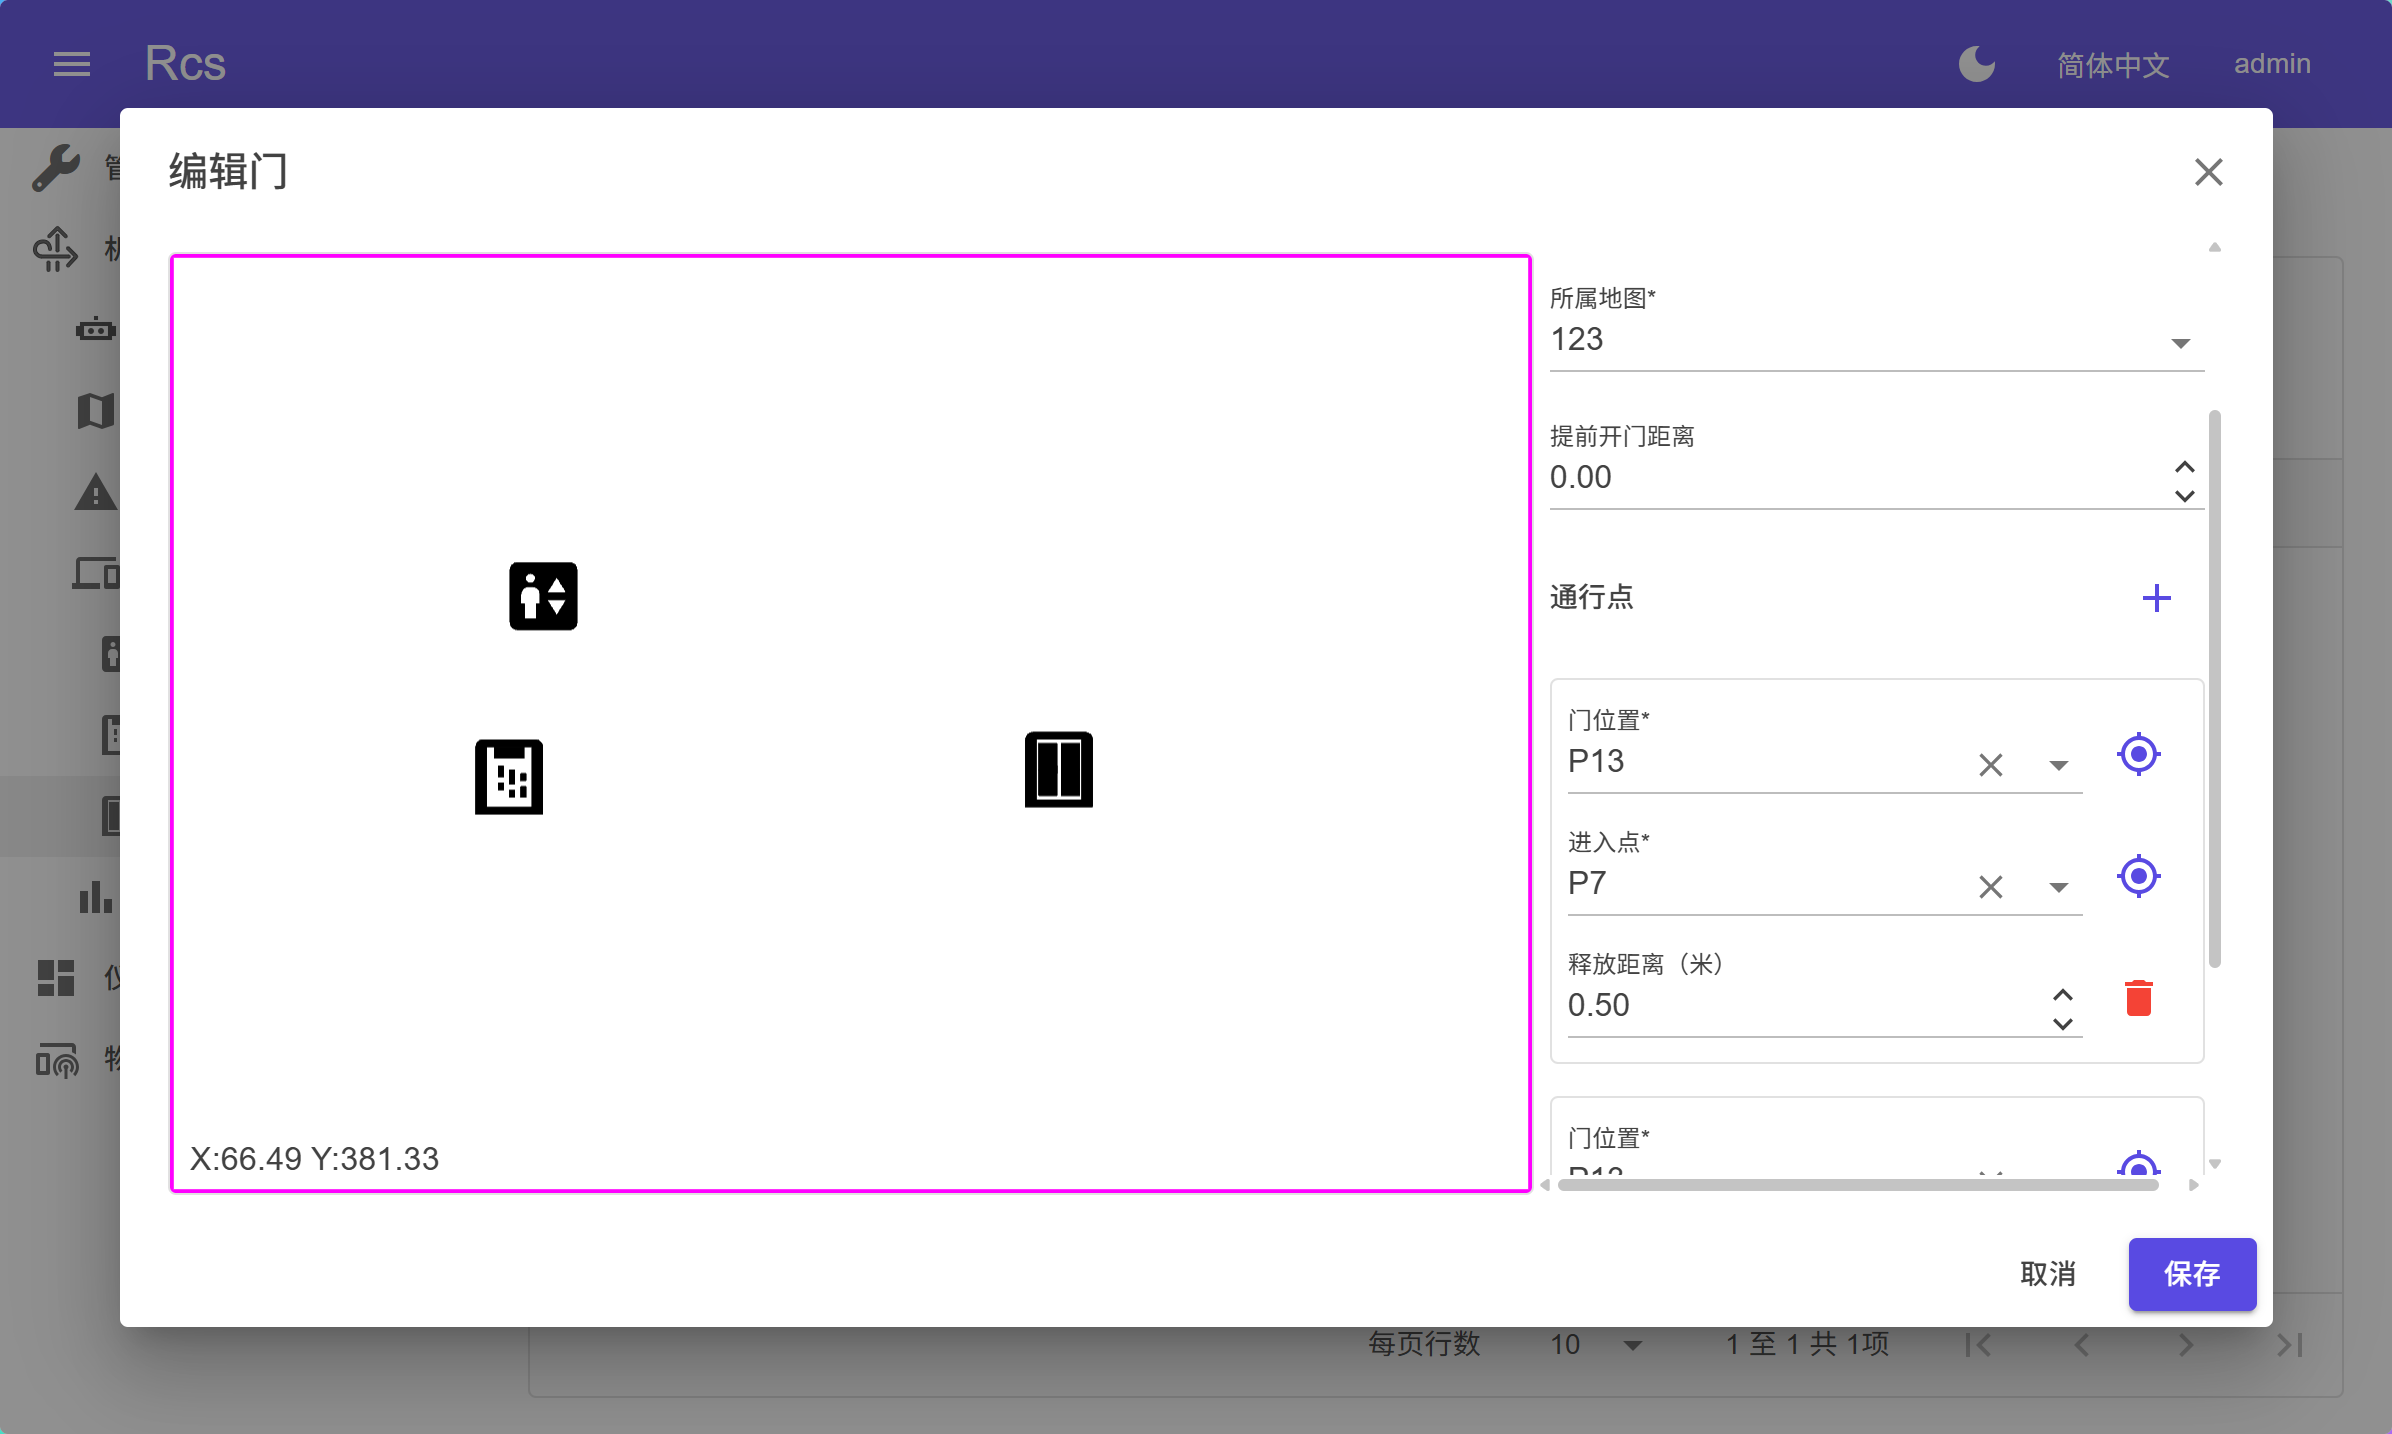
基本属性
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 名称 | 是 | 门的名称,用于在列表和地图中标识该门。 |
| 物设备 | 是 | 绑定的物设备,从模型为 LogiMaster.Door 的设备中选择,用于下发开关门指令和采集门状态。 |
| 所属地图 | 是 | 门所在的地图。选择后左侧地图区域会加载该地图,可在地图上选取相关站点。 |
| 提前开门距离 | 否 | 单位为米。机器人距离门位置达到该距离时提前发起开门指令,避免机器人到达门口仍需等待开门。默认为 0。 |
通行点
一个门可以配置一条或多条通行点,每条通行点描述机器人从某个进入点经由门位置通行的一种情况。点击通行点右侧的「+」新增一条,点击每条记录的删除图标可移除。
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 门位置 | 是 | 门在地图上对应的受控站点(站点类型为「门位置」)。 |
| 进入点 | 是 | 机器人通过门之前的进入/接近站点。 |
| 释放距离 | 是 | 单位为米。机器人离开门位置超过该距离后,RCS 释放(关闭)门。取值范围 0.5 ~ 5 米。 |
门位置、进入点除了在下拉框中选择外,还可以点击输入框右侧的定位图标,在左侧地图上直接拾取站点。
风淋门
风淋门是洁净车间出入口的双门风淋通道,机器人进入与离开车间需分别经过两道门并完成风淋。RCS 根据机器人的通行方向控制对应门的开关,并通过风淋内区域判断机器人是否处于风淋室内部。
风淋门列表展示了所有已配置的风淋门,包括名称、物设备、地图名称等信息。点击「新建风淋门」可创建风淋门,点击每行的「操作」可对该风淋门进行编辑或删除。
创建风淋门
在风淋门列表点击「新建风淋门」,弹出编辑窗口。窗口左侧为地图(选择所属地图后显示),右侧为表单。
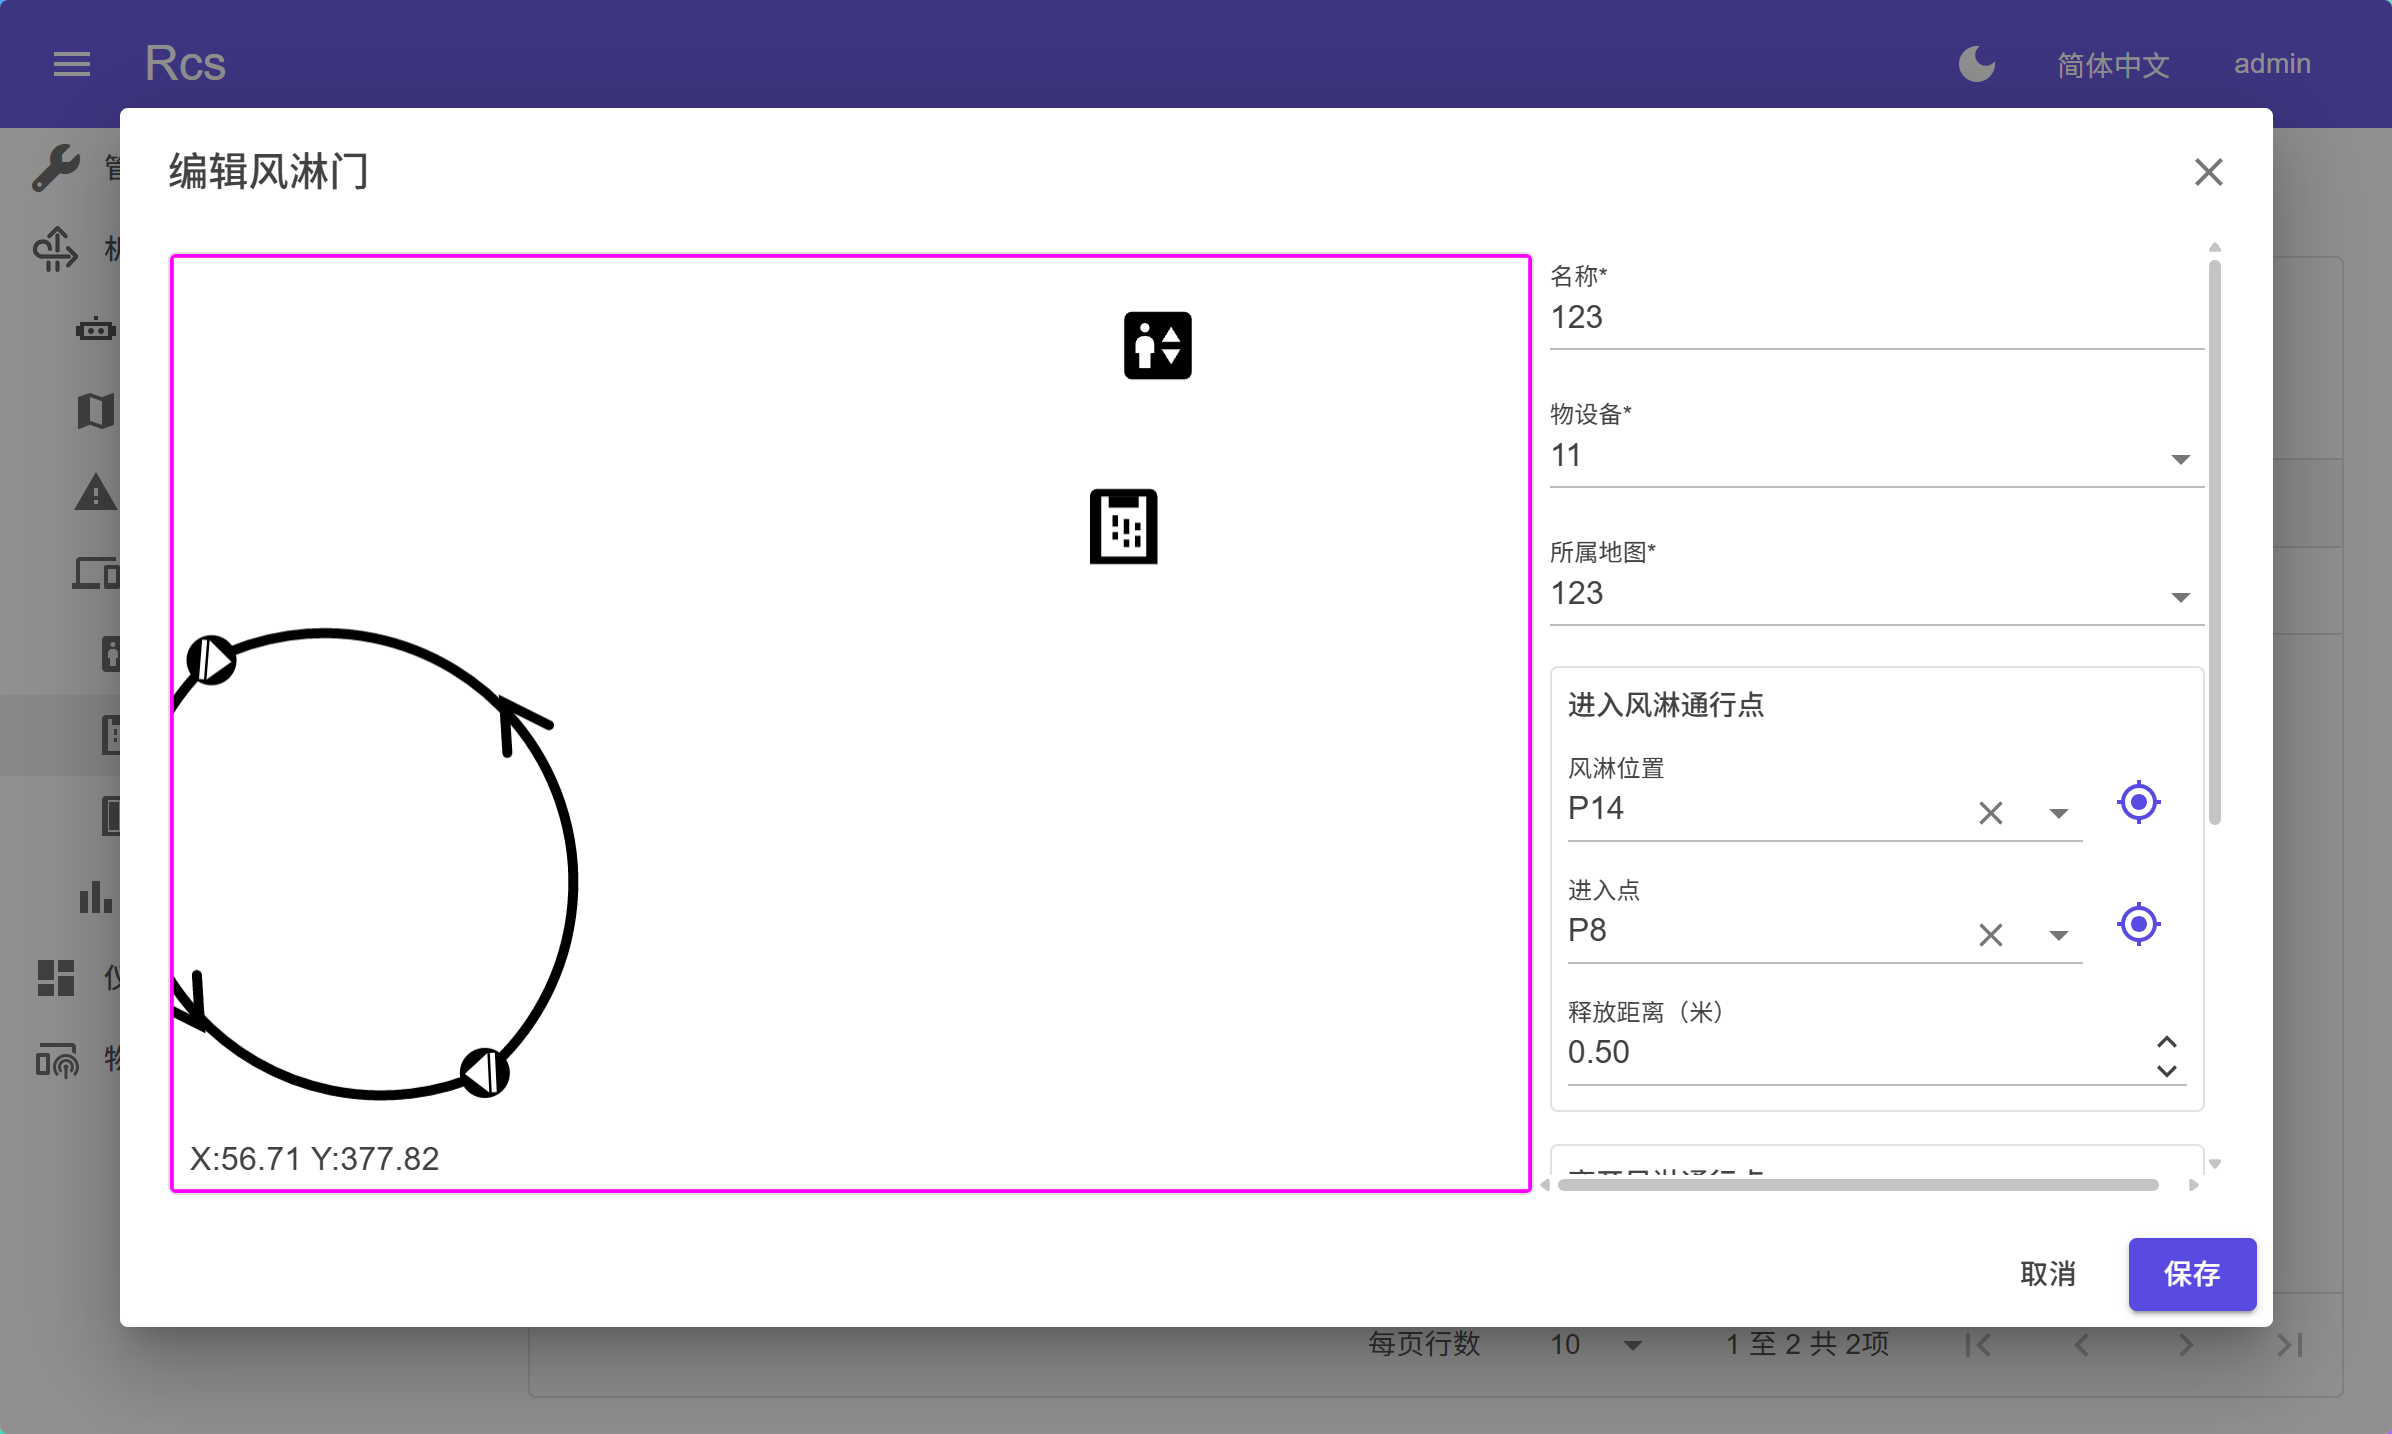
基本属性
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 名称 | 是 | 风淋门的名称,用于在列表和地图中标识该风淋门。 |
| 物设备 | 是 | 绑定的物设备,从模型为 LogiMaster.AirShowerDoor 的设备中选择,用于下发开关门指令和采集门状态。 |
| 所属地图 | 是 | 风淋门所在的地图。选择后左侧地图区域会加载该地图,可在地图上选取相关站点和绘制区域。 |
进入风淋通行点 / 离开风淋通行点
风淋门需要分别配置「进入风淋通行点」和「离开风淋通行点」两个方向的通行点,二者均为必填。两个通行点的字段相同:
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 风淋位置 | 是 | 风淋门在地图上对应的受控站点(站点类型为「风淋位置」)。 |
| 进入点 | 是 | 机器人在该方向上通过风淋门之前的进入/接近站点。 |
| 释放距离 | 是 | 单位为米。机器人离开风淋位置超过该距离后,RCS 释放该方向的门。取值范围 0.5 ~ 5 米。 |
风淋内区域
风淋内区域用于在地图上绘制风淋室内部的可控区域多边形,RCS 据此判断机器人位于风淋室内部还是外部,从而控制两道门的互锁与开关逻辑。未绘制时显示「未配置」,绘制完成后显示「已配置」。
风淋位置、进入点可点击输入框右侧的定位图标在地图上拾取;风淋内区域在地图上左键依次添加顶点,右键或 ESC 结束绘制,区域至少需要 4 个点。
电梯
电梯用于控制 AGV 跨楼层通行。RCS 调度机器人到达电梯位置后呼叫电梯、控制电梯门的开关,并在机器人进出轿厢后释放电梯。电梯按楼层进行配置,每一层都有独立的通行点和开门方向。
电梯列表展示了所有已配置的电梯,包括电梯名称、物设备名称、总楼层数等信息。点击「新建电梯」可创建电梯,点击每行的「操作」可配置楼层、编辑或删除该电梯。
创建电梯
在电梯列表点击「新建电梯」,弹出创建表单,填写以下基本信息。
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 电梯名称 | 是 | 电梯的名称,用于在列表中标识该电梯。 |
| 物设备名称 | 是 | 绑定的物设备,从模型为 LogiMaster.Elevator 的设备中选择,用于呼叫电梯、下发开关门指令和采集电梯状态。 |
| 总楼层数 | 是 | 电梯停靠的楼层总数,默认为 2,最小为 1。创建后可在「楼层」中逐层配置。 |
配置楼层
在电梯列表点击对应行的「操作」→「楼层」,弹出楼层编辑窗口。窗口左侧以 F1、F2 … 的选项卡列出各楼层,中间为地图,右侧为当前楼层的表单。需逐个楼层完成配置。
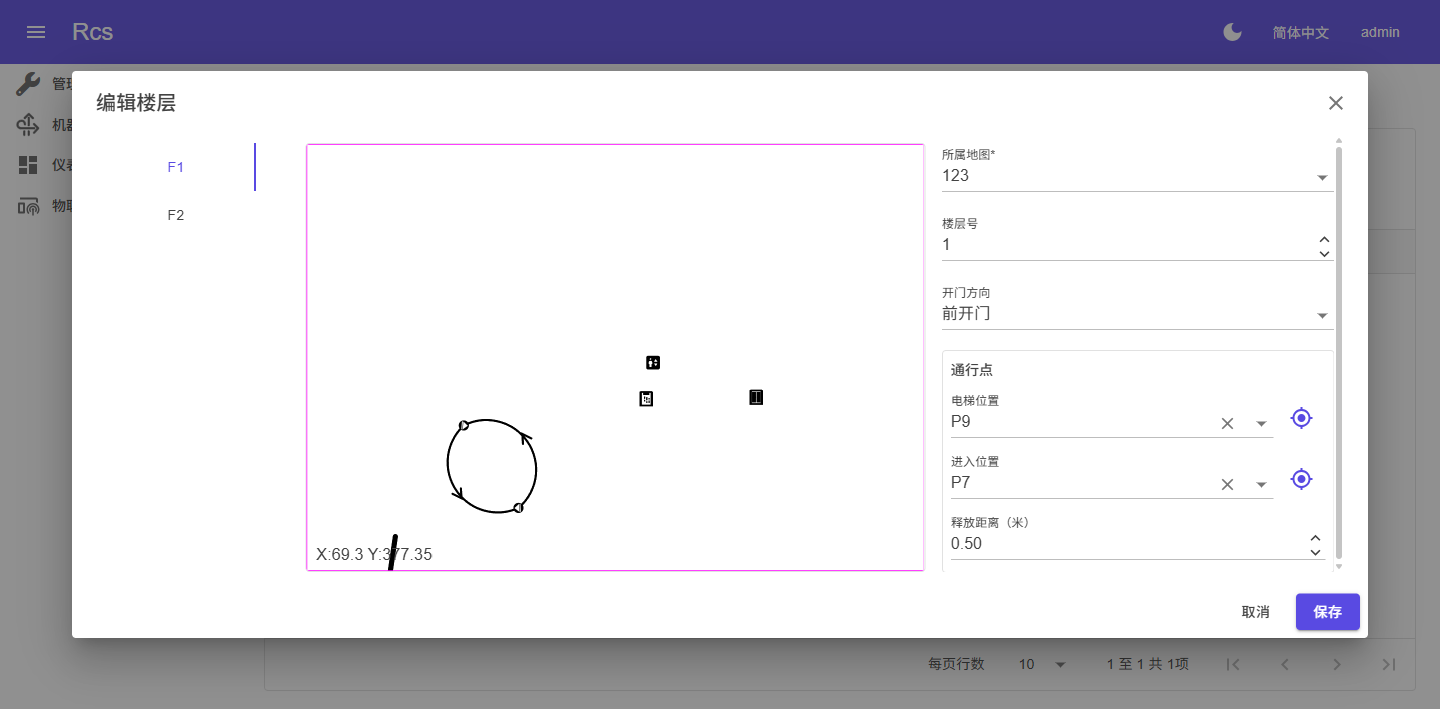
楼层属性
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 所属地图 | 是 | 该楼层对应的地图。选择后可在地图上选取相关站点。 |
| 楼层号 | 是 | 该楼层的编号,最小为 1。 |
| 开门方向 | 否 | 电梯在该楼层的开门方向,可选「前开门」或「后开门」。 |
通行点
每个楼层配置一条通行点,描述机器人在该层经由电梯位置进出轿厢的方式。
| 属性名称 | 是否必填 | 描述 |
|---|---|---|
| 电梯位置 | 是 | 电梯轿厢在该层地图上对应的受控站点(站点类型为「电梯位置」)。 |
| 进入位置 | 是 | 机器人进入电梯之前的进入/接近站点。 |
| 释放距离(米) | 是 | 机器人离开电梯位置超过该距离后,RCS 释放电梯。取值范围 0.5 ~ 5 米。 |
电梯位置、进入位置除在下拉框中选择外,还可以点击输入框右侧的定位图标,在地图上直接拾取站点。