海康AGV坐电梯流程
接口说明
1. RCS → WCS
接口: api/robot/reporter/eqpt
RCS调用WCS控制电梯设备,通过method参数区分不同操作。
参数说明:
eqptCode: 电梯设备编号taskCode: 任务唯一编号srcCode: 起点楼层(仅EXECUTE_TASK需要)dstCode: 目标楼层(仅EXECUTE_TASK需要)method: 操作类型APPLY_RESOURCE: 申请电梯开门EXECUTE_TASK: 呼叫电梯到目标楼层RELEASE_RESOURCE: 释放电梯资源
可以在系统中查询到eqpt调用记录
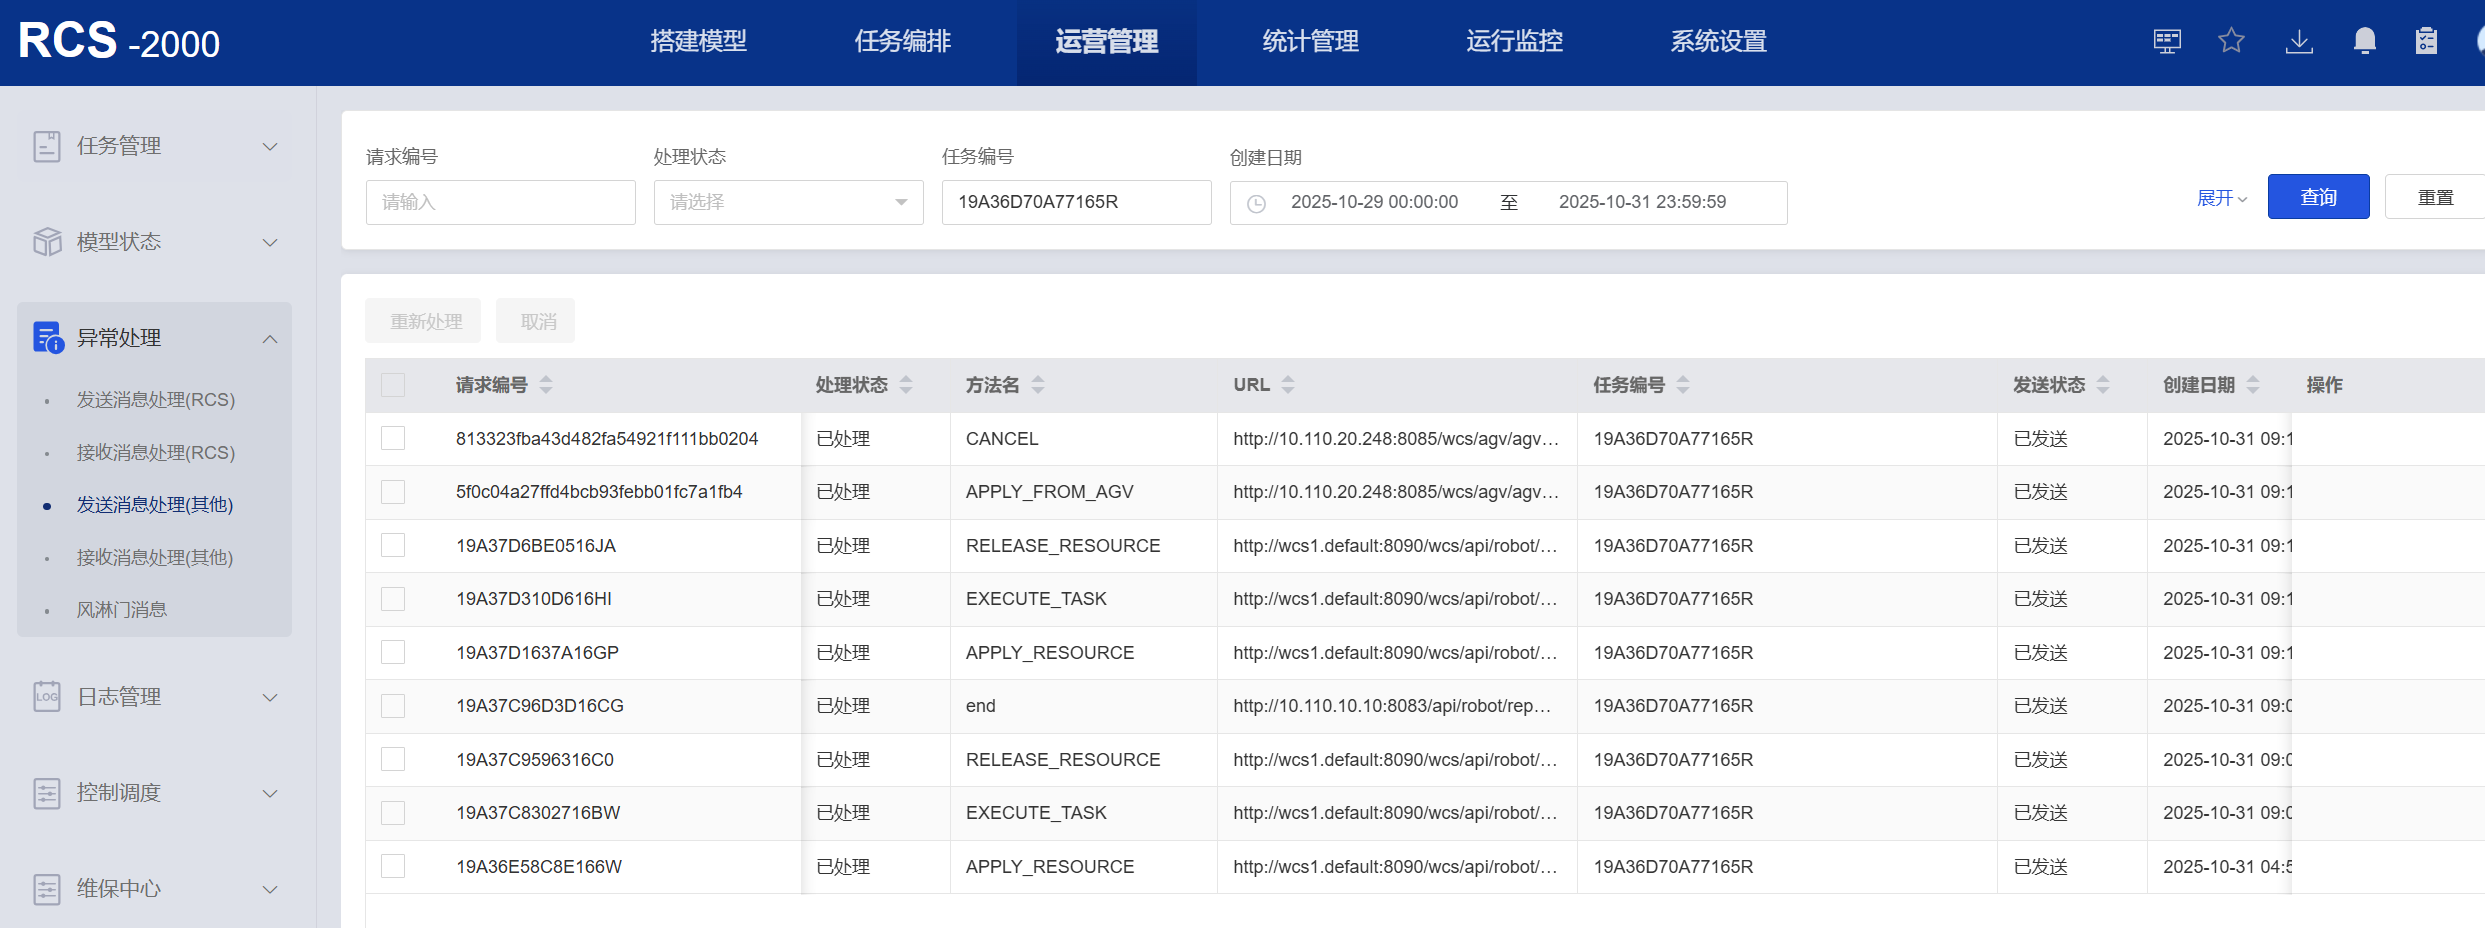
2. WCS → RCS
接口: /spi/wcs/robot/eqpt/notify
WCS通知RCS电梯状态变化,通过actionStatus参数标识状态。
参数说明:
eqptCode: 电梯设备编号taskCode: 任务唯一编号actionStatus: 电梯动作状态3: 电梯开门到位4: 到达目标楼层
可以在系统中查询到eqpt调用记录
完整流程
流程步骤
-
起点搬运到电梯等待点
- AGV从起点位置移动到电梯入口的等待点
-
申请电梯开门
- RCS调用WCS接口
api/robot/reporter/eqpt - 参数:
method: APPLY_RESOURCE
- RCS调用WCS接口
-
等待电梯到达并开门
- WCS回调RCS接口
/spi/wcs/robot/eqpt/notify - 参数:
actionStatus: 3(开门到位)
- WCS回调RCS接口
-
进入电梯轿厢
- AGV收到开门通知后,移动进入电梯内部
-
呼叫电梯到目标楼层
- RCS调用WCS接口
api/robot/reporter/eqpt - 参数:
method: EXECUTE_TASK, 包含起点楼层和目标楼层
- RCS调用WCS接口
-
等待电梯到达目标楼层
- WCS回调RCS接口
/spi/wcs/robot/eqpt/notify - 参数:
actionStatus: 4(到达目标楼层)
- WCS回调RCS接口
-
切换地图
- AGV切换到目标楼层的地图
-
搬运到电梯出口
- AGV从电梯内部移动到电梯出口外的安全位置
-
释放电梯资源
- RCS调用WCS接口
api/robot/reporter/eqpt - 参数:
method: RELEASE_RESOURCE
- RCS调用WCS接口